
REEMAN / PRODUCTS
AMR 搬运机器人
通过自主移动完成工位配送、货架搬运与仓储转运等任务。
产品型号
先看产品,再按载重、载具与任务核对配置。


大狗 AMR 搬运机器人
型号:DBOT12B
采用 SLAM 导航的自主移动机器人,具备 100 kg 负载与车队管理能力。
- 额定载重
- 100 kg
- 使用时长
- 满载 8 h;空载 25 h
适合任务工厂内物料运输。工作站对接、载具和通道条件需结合现场确认。


飞船 AMR 搬运机器人
型号:ABOT11B
额定负载 300 kg 的货架搬运机器人,支持 10 cm 自主顶升、跨楼层配送及开放 SDK。
- 额定载重
- 300 kg
- 搬运方式
- 自动顶升货架(顶升10 cm)
- 使用时长
- 满载 8 h;空载 25 h
适合任务货架搬运、工位配送、仓储转运、跨楼层物料运输。 货架自重与物料共同计入载荷,带架外廓用于核对通道、门洞与轿厢空间。
AMR 型号对比
| 型号 | 额定载重 | 搬运方式 | 使用时长 | 尺寸(长×宽×高) | 导航方式 | 典型任务 | ROI |
|---|---|---|---|---|---|---|---|
| 铁牛 Pro 搬运机器人ABOT20T | 600 kg | 自动顶升货架 | 满载 8 h;空载 15 h | 车身:900 × 650 × 1820 mm(不含上装) | 激光SLAM | 计算多久回本 | |
| 飞船 AMR 搬运机器人ABOT11B | 300 kg | 自动顶升货架(顶升10 cm) | 满载 8 h;空载 25 h | 791.6 × 560 × 1104 mm | 货架搬运、工位配送、仓储转运、跨楼层物料运输。 货架自重与物料共同计入载荷,带架外廓用于核对通道、门洞与轿厢空间。 | 计算多久回本 | |
| 驿马搬运机器人YBOT20P | 100 kg | 物料配送(支持一点放料、多点分送) | 10–15 h | 710 × 520 × 370 mm(底盘);710 × 520 × 1540 mm(带立柱) | 激光SLAM | 厂区物料配送、仓库与车间转运、楼栋间零部件配送、周转箱运输、一点放料多点分送 | 计算多久回本 |
| 双激光飞船工厂搬运机器人ABOT40S | 300 kg | 满载 8 小时;空载 25 小时 | 791.6 × 560 × 1682 mm | 激光 SLAM | 计算多久回本 | ||
| 垃圾转运机器人 | 300 kg | 计算多久回本 | |||||
| 复合机器人FBOT13B | 移动底盘、升降导轨、机械臂与三指灵巧手配合作业 | 约 2 h(原表未注明载荷条件) | 500 × 500 × 1450 mm(不含机械臂) | 激光 SLAM | 计算多久回本 | ||
| 大狗 AMR 搬运机器人DBOT12B | 100 kg | 满载 8 h;空载 25 h | 车身:704 × 470 × 397 mm(不含屏幕支架) | SLAM | 工厂内物料运输。工作站对接、载具和通道条件需结合现场确认。 | 计算多久回本 |
载重、起升、通道及系统对接以具体型号资料和现场评估为准。
选型要点与参数适用说明
- 货架或料车搬运:核对载重、顶升或对接结构、货架底部空间和重心。
- 产线工位配送:核对呼叫方式、工位尺寸、缓存区和任务衔接。
- 跨楼层:只有该型号资料写明电梯能力时才评估电梯接口、轿厢尺寸和管理要求。
已核实的型号例子不能外推到全系列:飞船 ABOT11B 最大负载 300 kg、货架顶升 10 cm,并列出自动回充、开放 SDK 与电梯能力(电梯仍需现场评估);铁牛 Pro 额定载重 600 kg;大狗资料列出 100 kg 负载与车队管理。未在对应产品页出现的参数不要自行补写。
能完成哪些搬运任务
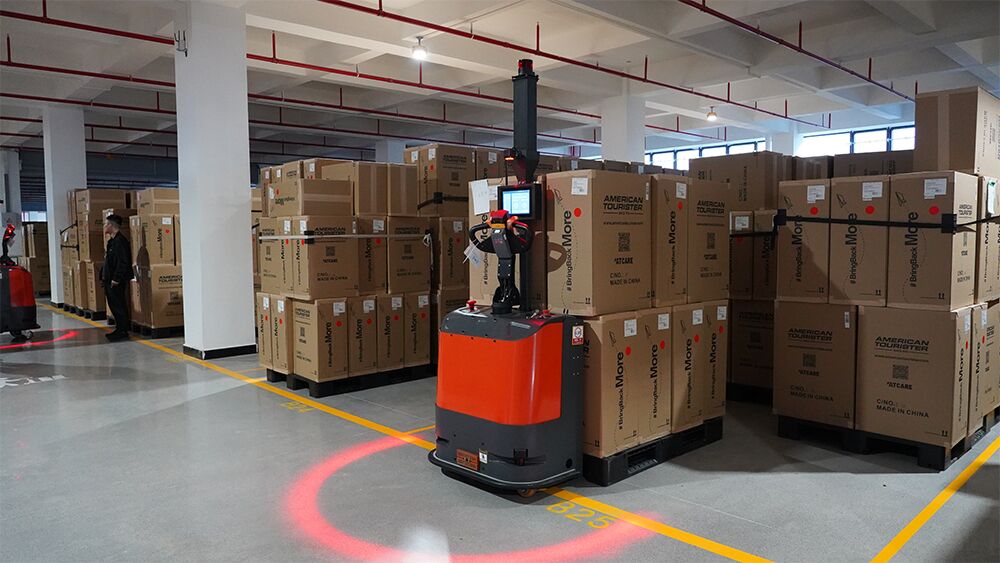
AMR 搬运机器人通过自主移动完成工位配送、货架搬运和仓储转运。常见交接方式是顶升货架、料车或封闭载具,而不是货叉取托盘。同一现场也可以同时部署无人叉车处理托盘作业;区分依据是任务形态和载具,而不是“有没有导航”。
任务与交接能力按具体型号核对,不能将单款产品能力外推到全系列。
APPLICATIONS
典型应用场景
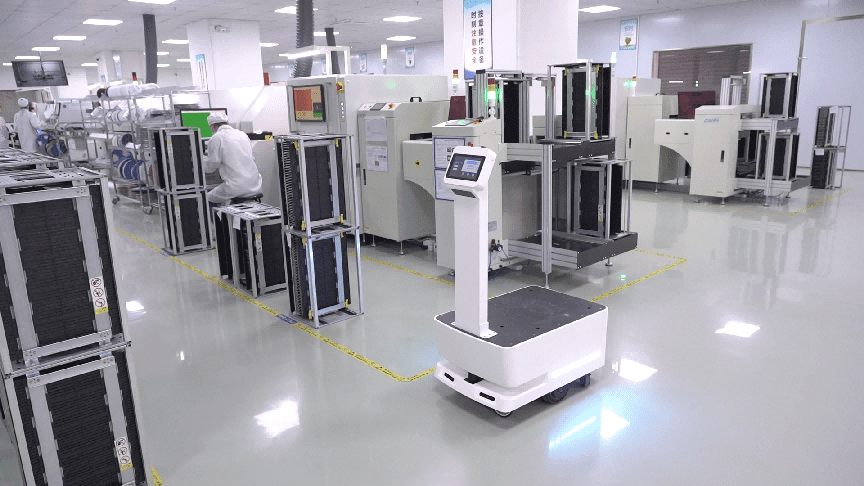
结合工位、载具与交接流程,评估对应产品。

TECHNOLOGY / INTEGRATION
技术能力与系统集成
支持范围以各型号资料及现场接口评估为准。
需要确认载具结构、最窄通道、地面、充电桩位置、无线覆盖,以及是否对接 WMS / MES。不要用飞船的 300 kg 或 10 cm 顶升推断其他 AMR。
相关方案、案例与问答
可结合智能工厂物流、生产线物料搬运和东莞 PCB 案例了解任务组织方式。案例中的运行指标不能直接作为另一工厂的验收值。更多选型问题见常见问题。
选型与部署问答
长颈鹿和大狗有什么区别?怎么选?
长颈鹿和大狗都是 100 kg 级搬运机器人。长颈鹿的方案面向人、车、物共用场地,大狗的方案面向人车分流的自动化车间和产线。
相关产品参考
出货前会做哪些测试?提供哪些资料?
设备发货前进行 48 小时老化测试和出货功能测试。可随货提供测试报告、说明书、维修保养手册、备件清单、保修卡和合格证。
复合机器人的型号是什么,由哪些部分组成?
锐曼复合机器人 FBOT13B 集成移动底盘、升降导轨、7 自由度机械臂、三指灵巧手和 3D 相机,用于室内多工位轻小件的取送、接驳和上下料。
适用型号
FBOT13B 的尺寸和整机重量是多少?
FBOT13B 的尺寸为 500 × 500 × 1450 mm,外廓尺寸不含机械臂。整机重量 60 kg,包含电池、机械臂、夹爪和升降机构。
适用型号
CONTACT REEMAN
告诉我们您的搬运任务
说明载重、载具、通道与交接方式,工程团队据此核对适用型号。