
REEMAN 锐曼
无人叉车与 AMR 搬运机器人
面向工厂、仓储与产线物流的自动化搬运方案。

防水蚁是一款面向室内外物流衔接的室外无人叉车,以防雨防雾、底盘防护为核心特点,面向企业的全天候AGV应用需求,服务于厂区转运、仓库出入口及收发货区域的托盘搬运。防水蚁搭载 IP67 防护等级多线激光
01 / PRODUCTS
找到适合您搬运任务的机器人
按载具和交接方式选择产品;具体参数以对应型号资料为准。


Mini 2.0 无人叉车
型号:MBOT20F
锐曼 Mini 2.0(MBOT20F)紧凑型无人叉车,额定载重 1000 kg(载荷中心 600 mm),最高举升 1000 mm,面向空间受限仓库的托盘转运。
- 额定载重
- 1000 kg
- 起升高度
- 1000mm
- 转弯半径
- 1302mm

大力士3.0无人叉车
型号:BBOT30F
面向工厂、仓库与产线之间的托盘搬运,额定载重1500 kg,采用激光SLAM导航。货叉最高离地高度205 mm,适合以托盘平面转运和低位取放为主的物流任务,支持自动充电与手动直充。
- 额定载重
- 1500 kg
- 起升高度
- 205 mm(货叉最高离地高度)
- 转弯半径
- 1364.11 mm


飞船 AMR 搬运机器人
型号:ABOT11B
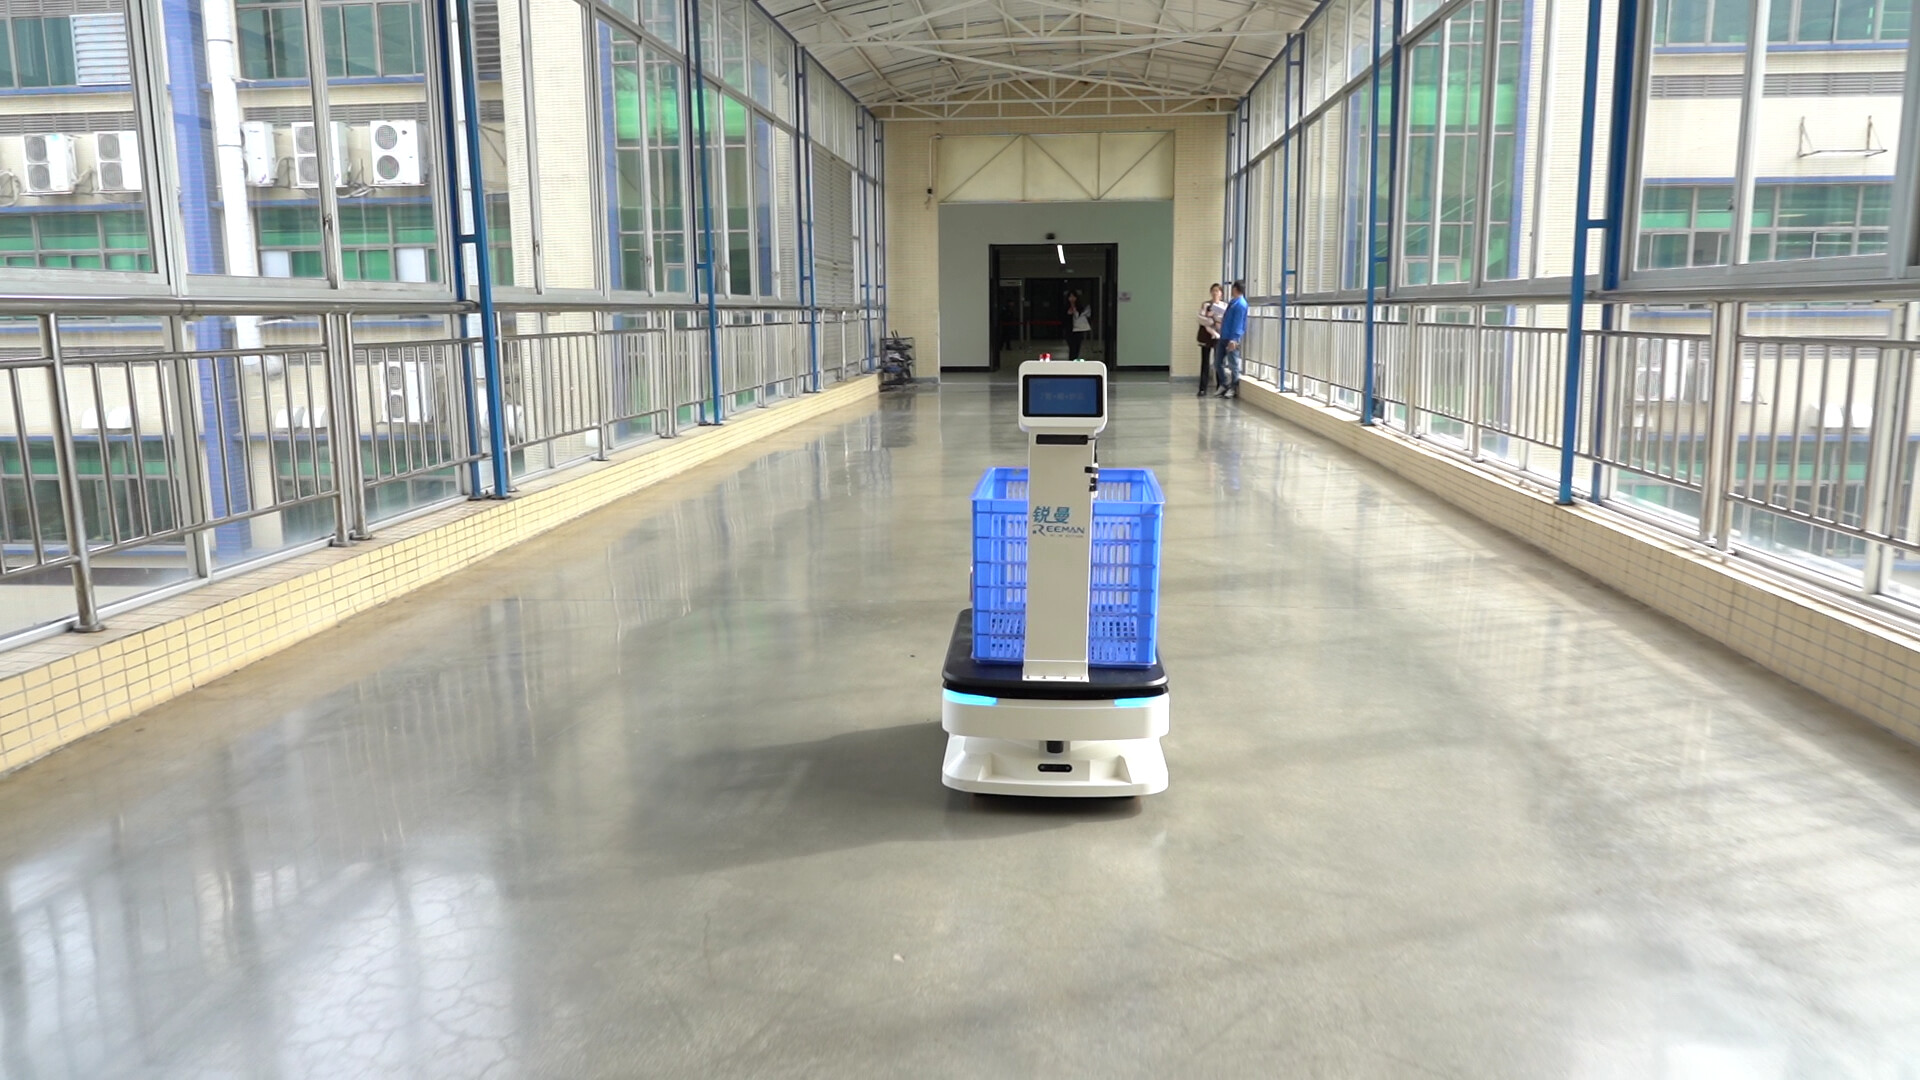
额定负载 300 kg 的货架搬运机器人,支持 10 cm 自主顶升、跨楼层配送及开放 SDK。
- 额定载重
- 300 kg
- 搬运方式
- 自动顶升货架(顶升10 cm)
- 使用时长
- 满载 8 h;空载 25 h
适合任务货架搬运、工位配送、仓储转运、跨楼层物料运输。

KNOWLEDGE CENTER
最新知识文章

知识中心
REEMAN智能调度系统如何让多台机器人有序协作
本站发布时间:
REEMAN智能调度系统将运输需求、机器人、现场地图和配套设备连接起来,组织每一次搬运的执行过程。客户可以通过管理页面了解任务由哪台车执行、执行到哪一步,并在出现异常时查询相关记录。
阅读详情
知识中心
小车如何自动跟人走?解析UWB融合跟随技术
本站发布时间:
工作人员带着标签向前走,载着物料的小车随后跟进;人员改变方向,小车也相应调整行驶方向。在货架通道内,这种自动跟随方式,让人员引导与物料搬运能够配合进行。
阅读详情
02 / APPLICATIONS
搬运任务,发生在真实现场
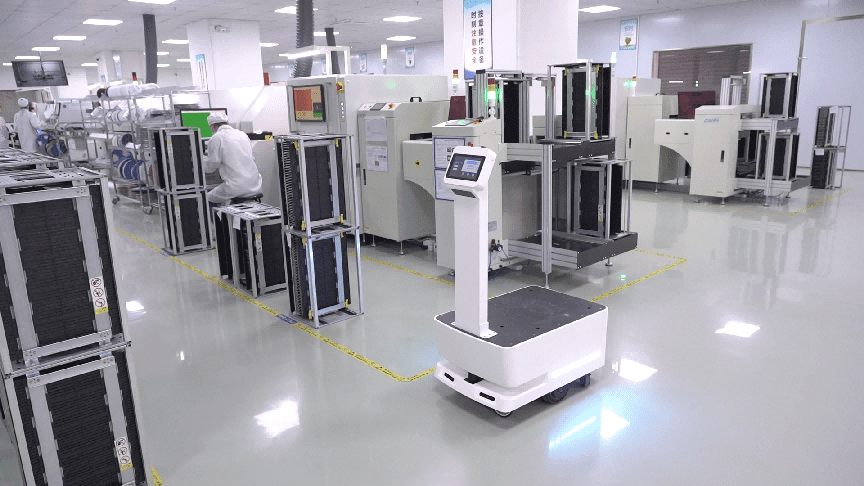
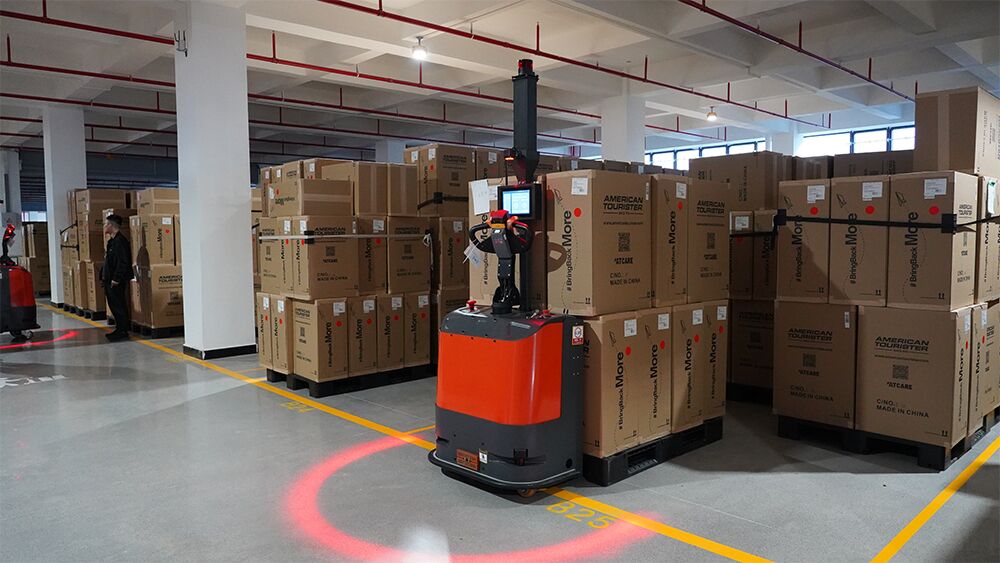
从仓储取放到产线配送,按现场流程规划机器人与交接点。

03 / IN PRACTICE
真实客户案例

- 专利 / 知识产权
- 200+
- 业务覆盖国家
- 50+
- 总部所在地
- 中国广东省深圳市
常见问题
工厂搬运机器人如何选型?
托盘搬运、举升堆垛、产线配送分别需要核实哪些能力?
先按交接方式拆任务,再核对对应型号,不要用品类名称代替参数。
- 托盘搬运:核对货叉或托盘适配、额定载重、载荷中心、通道和地面。无人叉车以货叉作业为主,例如犀牛 RBOT30F 的资料列出 1500 kg 载重,并给出两种托盘尺寸下的作业通道宽度。
- 举升堆垛:在托盘能力之外核对起升高度、货架层高和堆垛作业空间。犀牛起升高度为 2585 mm,大牛资料列出 2500 mm;这两项不能互相替代,也不能当作全系列堆垛高度。
- 产线配送:核对载具(货架、料车或工装)、顶升或对接高度、呼叫方式、工位尺寸和任务衔接。飞船 ABOT11B 的资料对应 300 kg 负载与 10 cm 货架顶升,适用于适配货架搬运,不能用来完成叉车式托盘堆垛。
激光导航可以出现在无人叉车和 AMR 上,因此两类产品不是技术上完全互斥;现场应按载具和任务选择,并打开对应产品页核对未列出的接口与条件。参见无人叉车、AMR 搬运机器人、犀牛和飞船 AMR。
选型前需要提供哪些现场资料?
建议提供带尺寸的平面布局、取放点位置、货物与载具资料,以及实际搬运任务记录。这些资料用于核对路线、交接方式和任务量。
- 标注通道、转弯区、门、坡道、电梯和充电区的位置及尺寸。
- 提供货物总重、外形、重心情况,以及托盘叉孔或料架底部结构。
- 说明每天工作时段、任务频次、高峰需求和人工交接步骤。
- 补充地面状况、无线网络覆盖、已有 WMS / MES / ERP 系统及接口负责人。
上述清单用于现场评估,不代表所有场地均可直接部署。参见现场勘查清单。
如何核实通道宽度和地面要求?
分别核对直行、转弯和取放货三个环节的空间,并依据所选型号确认地面条件。机身宽度不能直接当作最小作业通道宽度。
现场资料应包含最窄净通道、转弯区域、门槛与坡道、地面平整度,以及机器人携带货物后的外廓。部署规划需要核对地面状况、路线、交通区域与充电位置;未取得对应型号的通行及地面限制前,不宜用其他型号的数字替代。参见现场勘查清单。
CONTACT REEMAN
告诉我们您的搬运任务
说明载重、载具、通道与交接方式,工程团队据此核对适用型号。