
REEMAN / FAQ
常见问题
机器人选型、部署与系统集成的常见问题。
REEMAN 锐曼中文官网网站页面
由深圳市锐曼智能装备有限公司维护。
按具体产品、现场条件和技术资料理解机器人应用。以下问答集中维护,涉及型号的功能分别注明适用范围;产品及解决方案页面同时展示相关问题。
问题与解答
显示 49–60 条,共 88 条问题
升降与无人叉车防水蚁是什么型号,额定载重多少?
防水蚁的型号为 WBOT10F,额定载重为 2000 kg(2 吨)。选型时还需分别核对托盘结构、货叉尺寸及通道条件。
相关产品参考
升降与无人叉车Mini 2.0 的 1100 mm 和 1450 mm 通道宽度分别适用于什么托盘与动作?
升降与无人叉车Mini 2.0 的额定载重、载荷中心和举升高度是多少?
升降与无人叉车Mini 2.0 的满载、空载续航和电池配置是什么?
升降与无人叉车Mini 2.0 适合小型仓库的哪些托盘搬运任务?
复合机器人复合机器人的型号是什么,由哪些部分组成?
锐曼复合机器人的型号为 FBOT13B,集成移动底盘、升降导轨、7 自由度机械臂、三指灵巧手和 3D 相机,面向室内多工位轻小件操作,可用于物料取送、工位接驳及设备上下料等应用。其他底盘、机械臂或控制主机组合属于需要单独确认配置的定制需求。
适用型号
基础知识AMR 与 AGV 有什么区别?
复合机器人FBOT13B 的尺寸和整机重量是多少?
FBOT13B 的尺寸为 500 × 500 × 1450 mm,不含机械臂;整机重量为 60 kg,包含电池、机械臂、夹爪及升降机构。该尺寸未注明升降机构状态,现场通行与工位空间需结合具体作业姿态核对。
适用型号
复合机器人FBOT13B 的电池规格和使用时长是多少?
FBOT13B 使用磷酸铁锂电池,规格为 25.6 V / 25 Ah,使用时长约 2 小时。该时长未注明载荷和任务条件,实际续航需结合工况核对。可选双电池扩展,扩展后的续航需按具体配置确认。
适用型号
选型与部署工厂搬运机器人如何选型?
选型与部署托盘搬运、举升堆垛、产线配送分别需要核实哪些能力?
先按交接方式拆任务,再核对对应型号,不要用品类名称代替参数。
- 托盘搬运:核对货叉或托盘适配、额定载重、载荷中心、通道和地面。无人叉车以货叉作业为主,例如犀牛 RBOT30F 的资料列出 1500 kg 载重,并给出两种托盘尺寸下的作业通道宽度。
- 举升堆垛:在托盘能力之外核对起升高度、货架层高和堆垛作业空间。犀牛起升高度为 2585 mm,大牛资料列出 2500 mm;这两项不能互相替代,也不能当作全系列堆垛高度。
- 产线配送:核对载具(货架、料车或工装)、顶升或对接高度、呼叫方式、工位尺寸和任务衔接。飞船 ABOT11B 的资料对应 300 kg 负载与 10 cm 货架顶升,适用于适配货架搬运,不能用来完成叉车式托盘堆垛。
激光导航可以出现在无人叉车和 AMR 上,因此两类产品不是技术上完全互斥;现场应按载具和任务选择,并打开对应产品页核对未列出的接口与条件。参见无人叉车、AMR 搬运机器人、犀牛和飞船 AMR。
选型与部署选型前需要提供哪些现场资料?
建议提供带尺寸的平面布局、取放点位置、货物与载具资料,以及实际搬运任务记录。这些资料用于核对路线、交接方式和任务量。
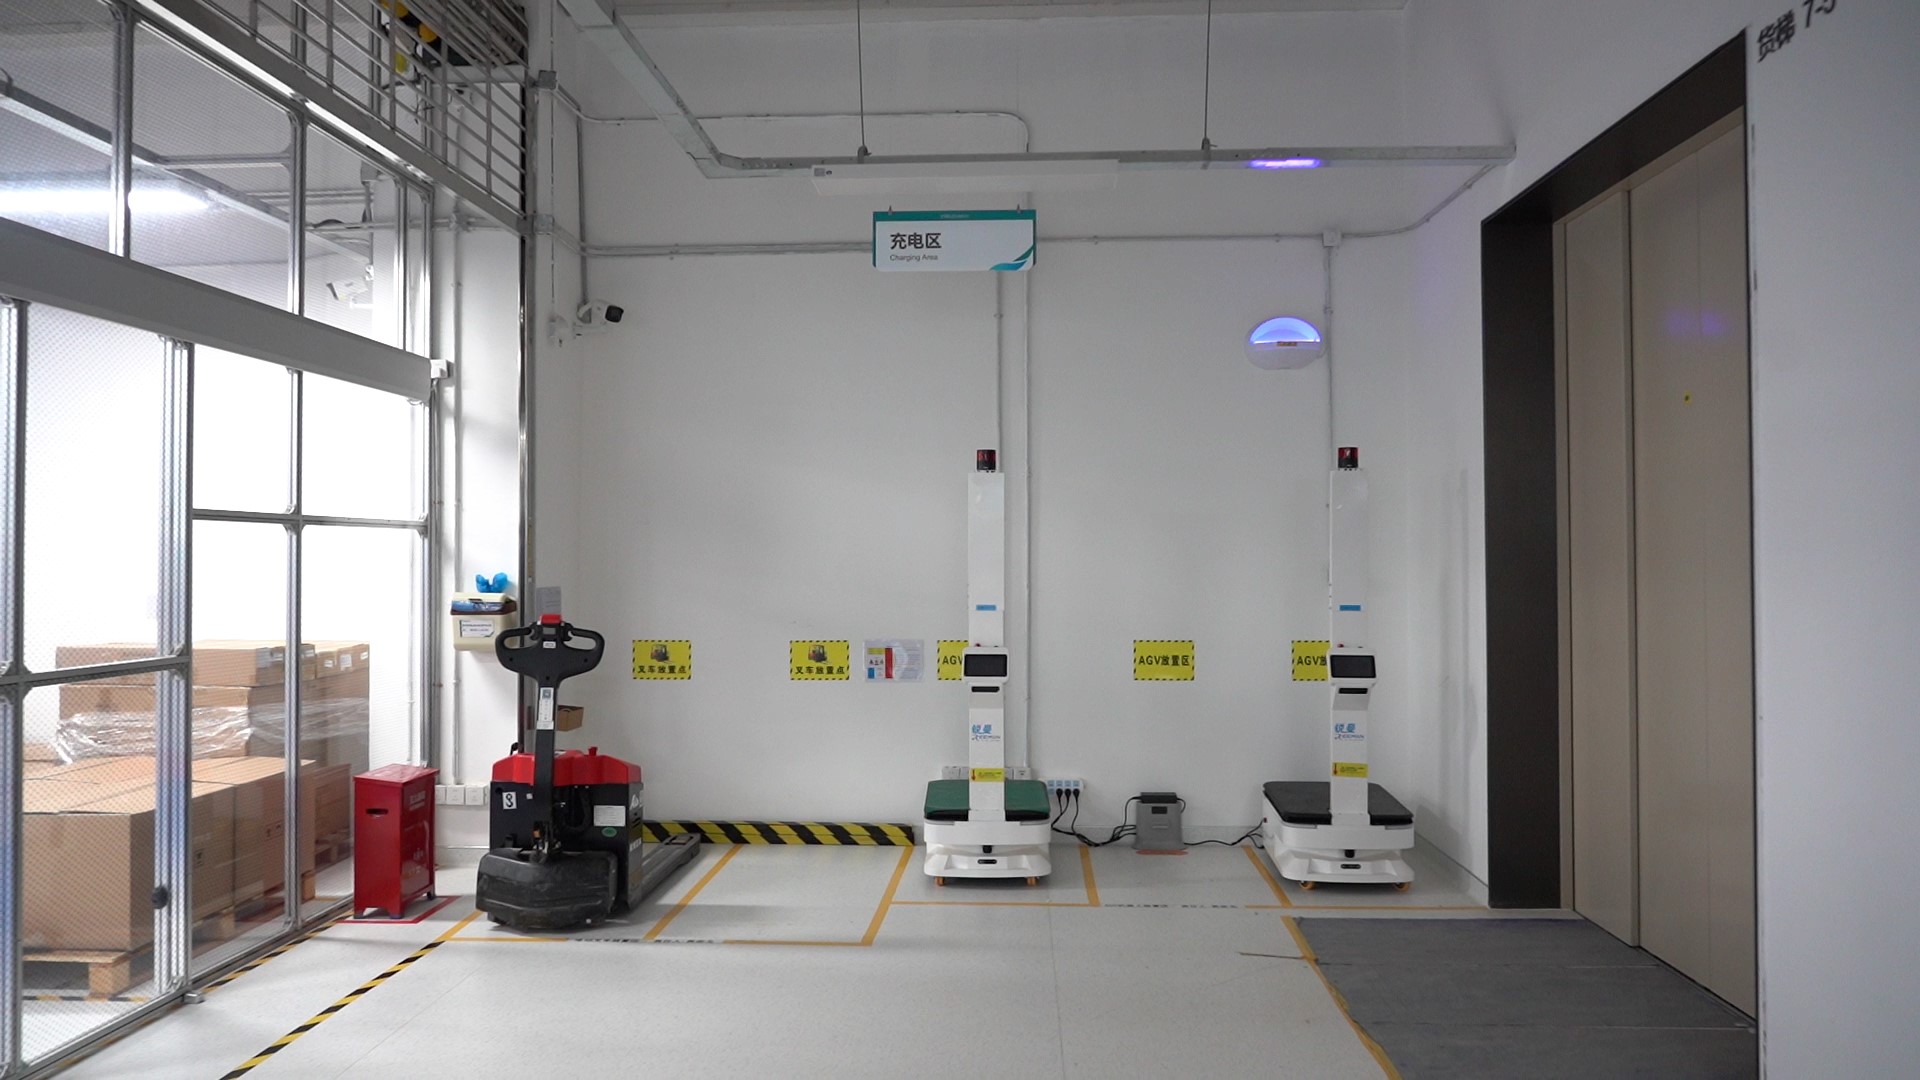
- 标注通道、转弯区、门、坡道、电梯和充电区的位置及尺寸。
- 提供货物总重、外形、重心情况,以及托盘叉孔或料架底部结构。
- 说明每天工作时段、任务频次、高峰需求和人工交接步骤。
- 补充地面状况、无线网络覆盖、已有 WMS / MES / ERP 系统及接口负责人。
上述清单用于现场评估,不代表所有场地均可直接部署。参见现场勘查清单。
相关产品参考
问答整理自客户咨询记录。价格、规格及服务政策以最新报价单、对应型号资料和合同条款为准。